Un robot senza una visione affidabile si ferma al primo imprevisto.
Visione robotica, tracking ottico e controllo del movimento
Sviluppo il software che collega ciò che una camera osserva al movimento di un dispositivo. Il servizio comprende rilevamento e tracking di target visivi o luminosi, stima dell’errore e integrazione con il controllo di puntamento o movimento previsto dal progetto.
Parliamo di questo servizio- Pochi ms
- latenza raggiunta nei test
- MVP
- testato con l’hardware
Ho già lavorato a un progetto di tracking ottico e puntamento, sviluppando componenti visive e logiche per collegare il movimento osservato al controllo del dispositivo.
Cosa sviluppo
per il tuo progetto.
In un sistema di visione robotica la camera produce osservazioni, ma il movimento richiede un ulteriore livello di ragionamento e controllo. Sviluppo il collegamento fra rilevamento del target, continuità del tracking e comandi al dispositivo. Un esempio è seguire un punto luminoso o un riferimento visivo e mantenere un meccanismo orientato verso il bersaglio, entro i movimenti e i vincoli definiti.
Il lavoro può includere coordinate dell’immagine, filtraggio delle osservazioni e una logica predittiva quando appropriata. Prima chiarisco cosa deve muoversi e quali informazioni sono disponibili: un bersaglio visibile in due dimensioni non fornisce automaticamente una posizione tridimensionale. Mantengo separati percezione, tracking e controllo, così ciascun componente può essere verificato e il comportamento del sistema resta comprensibile anche quando la misura visiva manca.
Rilevamento di target e segnali luminosi
Sviluppo tecniche per individuare punti, marcatori o oggetti nelle condizioni previste. Posso utilizzare colore, intensità, forma o modelli visivi, con filtri per distinguere il bersaglio da riflessi e altre sorgenti. La scelta dipende da sensore e ambiente.
Tracking e stima del movimento
Collego le osservazioni nel tempo e preparo stime filtrate della posizione o dell’errore. Quando utile considero predizione a breve termine, verificando il comportamento con movimenti rapidi e perdite temporanee del target. La previsione non viene trattata come una misura realmente osservata.
Collegamento al controllo
Integro i dati visivi con l’interfaccia del dispositivo e con i limiti di movimento concordati. Definisco aggiornamento dei comandi, saturazioni e comportamento alla perdita del bersaglio. Il progetto riguarda il controllo specifico concordato, non una generica autonomia completa del robot.
Dove può essere utile.
Le funzioni vengono selezionate in base al processo, alle riprese e al risultato che serve al tuo team.
Puntamento e inseguimento ottico
Sistemi che devono seguire un riferimento luminoso o visivo e correggere continuamente l’orientamento. Il software collega la posizione del target a un errore da ridurre, con calibrazione e prove sulle dinamiche effettive del dispositivo.
Movimento guidato da una camera
Attuatori o meccanismi che ricevono comandi in funzione di ciò che il sensore vede. L’ambito può essere un movimento vincolato o un sistema pan-tilt; geometria, feedback disponibile e limiti vengono definiti prima di sviluppare il controllo.
Prototipi di percezione e coordinamento
Sviluppo e verifica dei componenti software prima o durante l’integrazione hardware. Registrazioni, simulazioni del flusso e log permettono di confrontare osservazioni e comandi e individuare se un problema nasce dalla visione, dal ritardo o dalla risposta del meccanismo.
Il flusso di lavoro.
Ogni fase ha obiettivi e materiali verificabili, con un confronto diretto durante lo sviluppo.
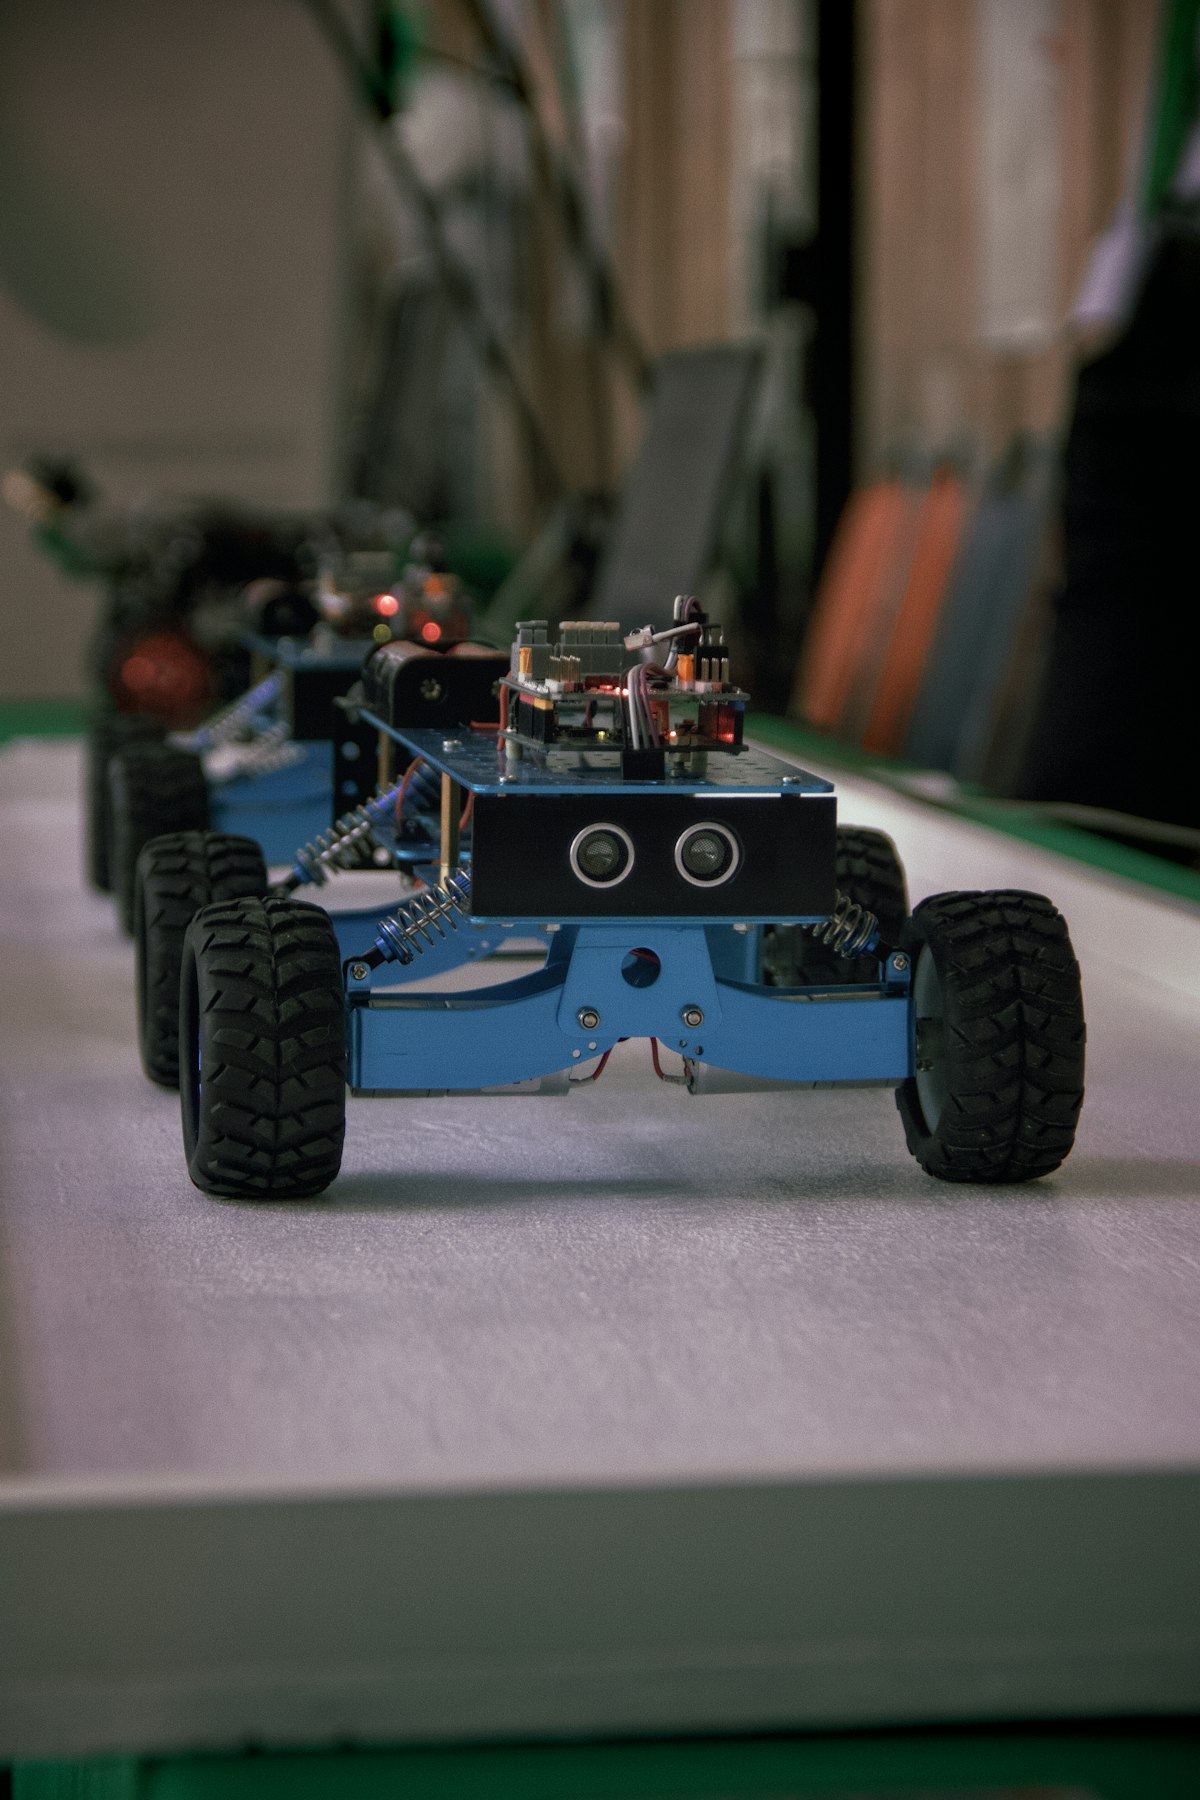
Acquisizione ottica e calcolo devono essere coordinati con i vincoli del sistema robotico.
Fotografia illustrativa- 01
Target, sensore e dinamica richiesta
Analizziamo il bersaglio, la camera e il dispositivo da comandare. Definiamo campo visivo, velocità del movimento, precisione richiesta e interfacce disponibili. La raccolta iniziale include condizioni difficili, come riflessi, saturazione o passaggi ai margini dell’inquadratura.
- 02
Calibrazione e componente visiva
Preparo il rilevamento e la relazione fra coordinate osservate e riferimenti del sistema. Verifico ripetibilità e qualità della localizzazione prima di collegare un movimento. Se serve una stima di posa o distanza, identifichiamo i riferimenti geometrici necessari per ottenerla.
- 03
Tracking e logica di controllo
Integro filtraggio, aggiornamento temporale e comandi. Definisco frequenza, limiti e condizioni di arresto o mantenimento quando il target viene perso. Le prove distinguono risposta della visione e risposta degli attuatori, così l’ottimizzazione considera l’intero anello.
- 04
Test dinamici e documentazione
Verifico inseguimento, ritardo, recupero del bersaglio e movimenti entro i vincoli concordati. Registro osservazioni e comandi per analizzare oscillazioni o errori. Consegno configurazioni e procedure per ripetere le prove quando cambiano sensore, geometria o condizioni di luce.
Come verifichiamo
che sia utile.
La valutazione considera errore di localizzazione, continuità del tracking, latenza e risposta del controllo. Un target rilevato correttamente può comunque essere inseguito male se il comando arriva tardi o il sistema reagisce troppo. Per questo confronto le osservazioni con la risposta effettiva e verifico movimenti lenti, rapidi e cambi di direzione.
Luce ambientale, saturazione, occlusioni e riflessi possono alterare il segnale. Le prove comprendono anche l’assenza del target e i limiti meccanici, per definire un comportamento esplicito invece di proseguire con dati non validi. Le prestazioni dichiarabili derivano dai test sul sistema del progetto, non dalla sola velocità del detector.
Da cosa partiamo.
Un primo campione ci permette di discutere fattibilità e priorità su elementi concreti. Per definire il lavoro sono utili:
- Video o accesso di prova al sensore e descrizione del target.
- Specifiche del dispositivo e interfacce per inviare e leggere i comandi.
- Geometria, riferimenti di calibrazione e limiti del movimento.
- Criteri di prova su ritardo, errore di puntamento e perdita del bersaglio.
Cosa ricevi.
- Modulo di rilevamento e tracking del target.
- Calibrazione e trasformazioni geometriche concordate.
- Software di collegamento al controllo e configurazione dei limiti.
- Log, esempi e risultati delle prove dinamiche.
- Codice e istruzioni per integrazione e ripetizione dei test.
Organizziamo lo sviluppo per milestone. Per ciascuna definiamo obiettivi, materiali e verifiche; eventuali licenze, hardware e servizi esterni sono chiariti nella proposta.
Prima di iniziare.
Alcune risposte su dati, funzionamento e integrazione di questo servizio.
Puoi sviluppare il software senza progettare il robot?
Sì. Posso concentrarmi sulla visione, sul tracking e sul collegamento a un hardware già disponibile. Servono specifiche e interfacce del dispositivo, oltre a una modalità di prova che permetta di verificare il comportamento del sistema completo.
Un punto luminoso basta per conoscere la posizione 3D?
Non in generale. La camera può fornire una posizione nell’immagine; per distanza o posizione tridimensionale servono informazioni aggiuntive, come geometria nota, più viste o altri sensori. Definiamo la misura richiesta e i riferimenti necessari.
Il sistema continua a muoversi se perde il target?
Il comportamento viene progettato esplicitamente: fermarsi, mantenere una posizione o tentare un recupero controllato sono scelte differenti. Le regole dipendono dal dispositivo e dai vincoli del progetto e vengono verificate insieme alla normale fase di inseguimento.
Un progetto collegato.
Casi del mio lavoro per approfondire il problema affrontato, lo sviluppo e i risultati.
Parliamo del tuo
progetto.
Descrivimi cosa vuoi ottenere e quali dati hai a disposizione. La prima call di 30 minuti è gratuita.