Visione del robot
Lo stream in diretta delle telecamere porta nella pipeline le immagini osservate dal robot.
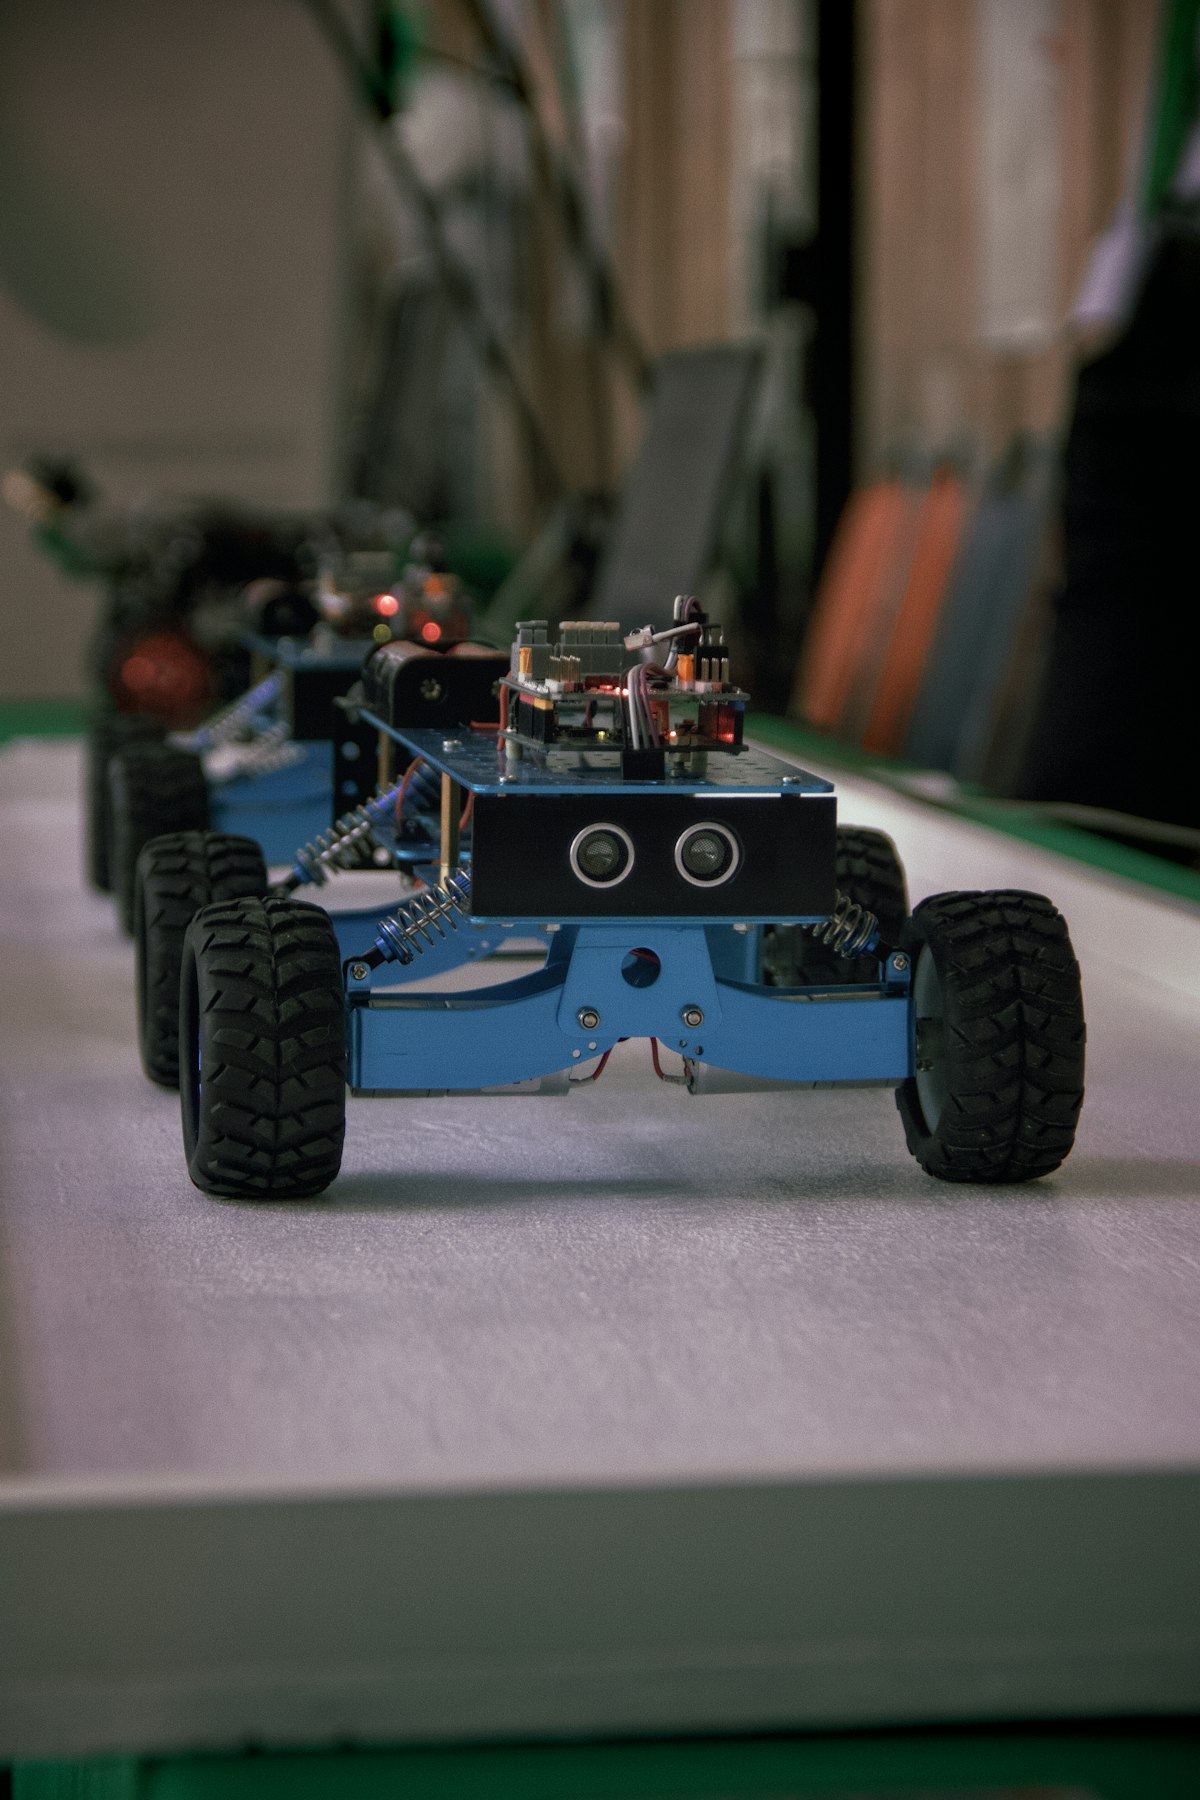
Avviato nel luglio 2026, il progetto riguarda il software di visione e coordinamento del movimento di robot che devono individuare fasci di luce. Le immagini arrivano in diretta dalle telecamere del robot; il sistema le interpreta e usa ciò che osserva per decidere quali movimenti eseguire.
Il mio contributo comprende addestramento dei modelli di Computer Vision, elaborazione dello stream e sviluppo del software legato alla componente motoria. Il lavoro ha richiesto un confronto continuo con chi si occupa dell’hardware, perché il risultato visivo deve diventare un comportamento eseguibile dal robot. Dopo circa quattro mesi di lavoro, l’MVP è stato testato e il progetto continua a evolvere.
Il rilevamento visivo era il punto di partenza di un comportamento fisico. Individuare un fascio di luce nel video doveva produrre un’informazione utilizzabile dal software di movimento: il compito non si fermava quindi al riconoscimento di un elemento nell’immagine, ma comprendeva il collegamento fra percezione e azione del robot.
Lo stream proviene dalla visione del robot e viene elaborato in diretta. La rapidità di risposta è importante perché il movimento si basa su ciò che il sistema sta osservando. Il lavoro doveva mantenere vicino il momento della rilevazione a quello della decisione, evitando che la parte visiva rimanesse separata dal coordinamento motorio.
Un altro aspetto centrale era la collaborazione fra software e hardware. I modelli producono rilevamenti, mentre la componente motoria esegue movimenti: serviva sviluppare il passaggio fra questi livelli insieme al team che seguiva il robot fisico. Il progetto ha quindi unito lavoro sui modelli e integrazione applicativa, con verifiche sul funzionamento dell’MVP.
Ho addestrato modelli di intelligenza artificiale, inclusi modelli YOLO, per individuare i fasci di luce nelle riprese. Il rilevamento fornisce alla pipeline l’informazione visiva da usare nella fase successiva: riconoscere dove si trovano i riferimenti luminosi e collegarli alle decisioni di movimento previste dal progetto.
Ho sviluppato il software che riceve il video in diretta, interpreta i rilevamenti e coordina l’aspetto motorio. Questo livello svolge il ruolo di collegamento fra ciò che il robot vede e ciò che deve fare. Il lavoro è stato portato avanti insieme al team hardware, verificando il percorso completo sul sistema in sviluppo.
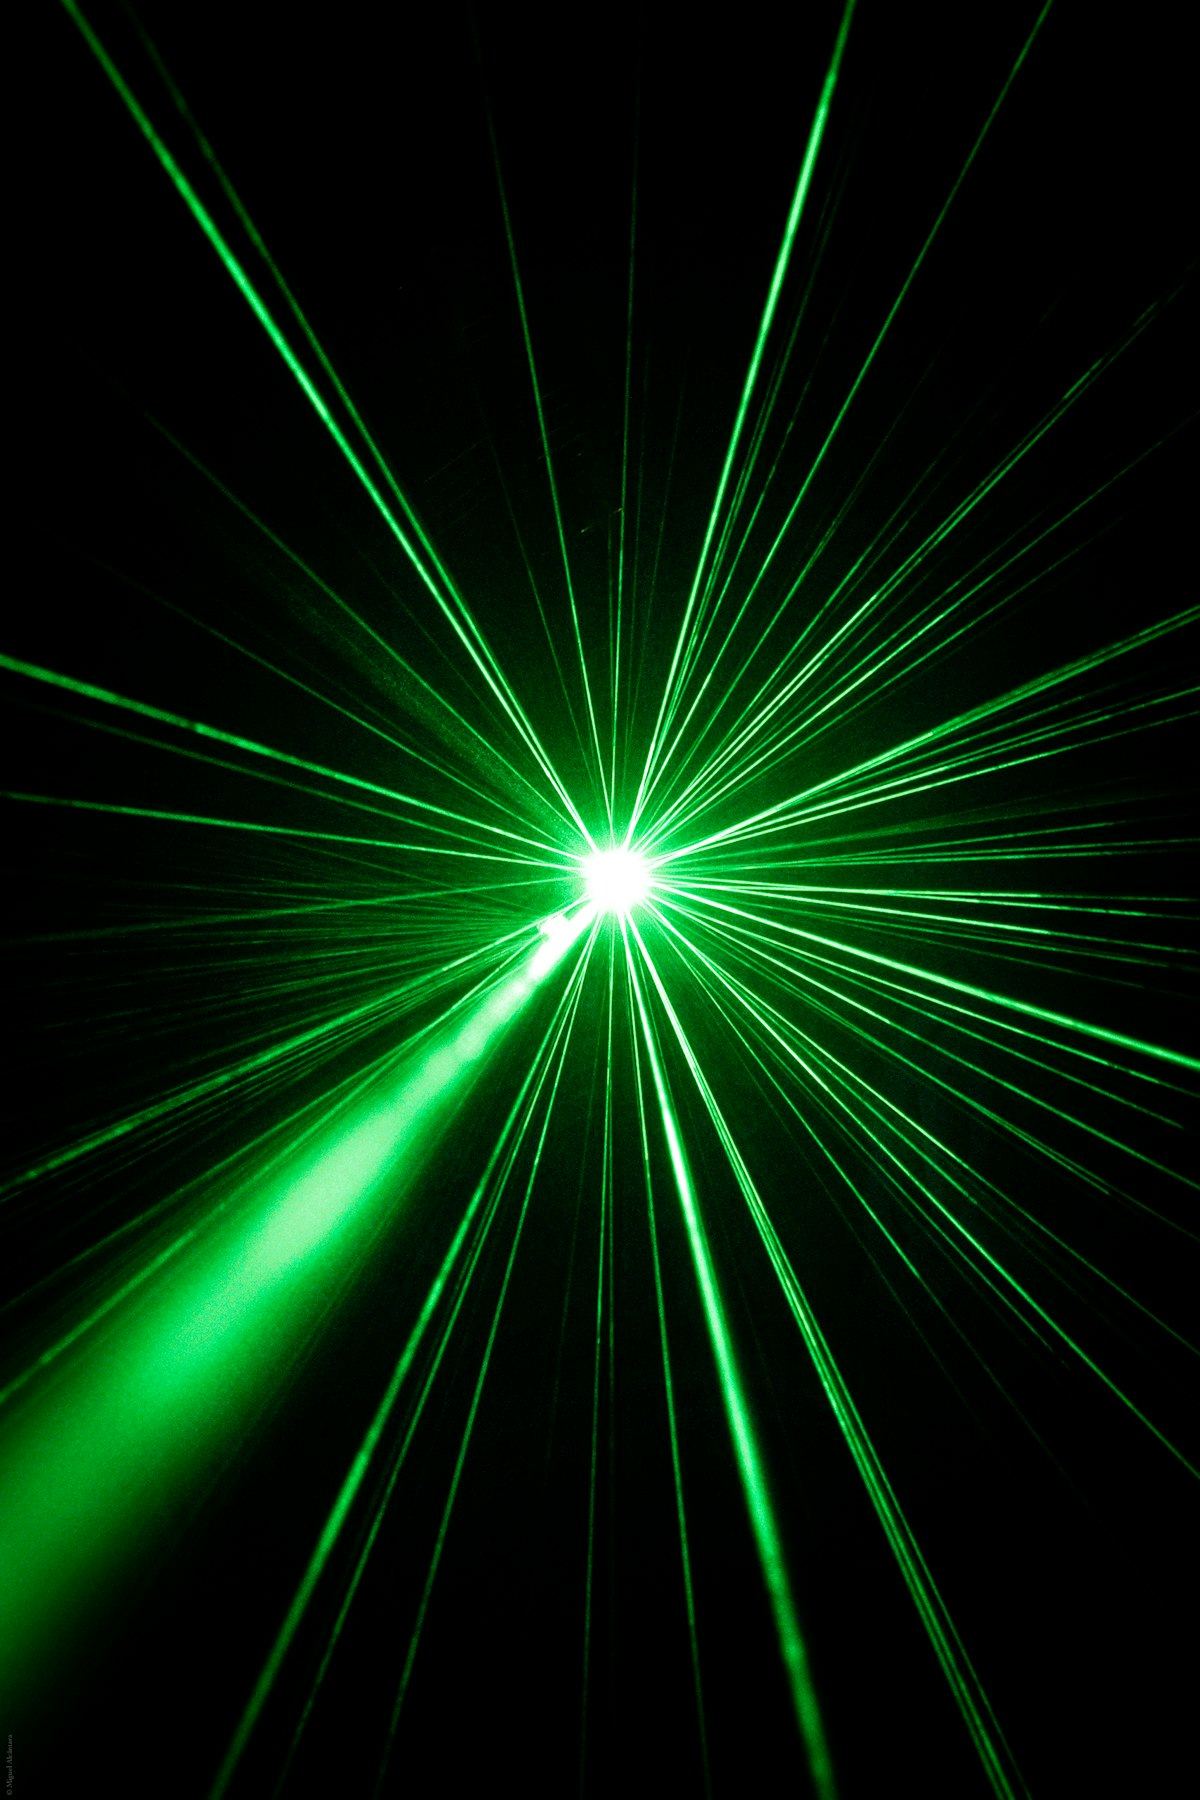
Lo stream in diretta delle telecamere porta nella pipeline le immagini osservate dal robot.
I modelli addestrati individuano i riferimenti luminosi e alimentano la logica che determina il movimento.
Il software collega la decisione alla componente motoria, in collaborazione con chi segue l’hardware.
Schema descrittivo del flusso di lavoro del progetto.
4 fasi, dallo sviluppo della visione ai test con l’hardware.
Ho definito il percorso software a partire dallo stream delle telecamere del robot. L’obiettivo era collegare l’ingresso delle immagini al riconoscimento dei fasci luminosi e alla scelta del movimento, trattando questi passaggi come parti dello stesso sistema.
Il confronto con chi segue l’hardware ha accompagnato l’impostazione del lavoro. Il comportamento da ottenere doveva essere tradotto in una logica software compatibile con il robot e con la gestione della sua componente motoria.
Ho addestrato i modelli per individuare i fasci di luce nelle immagini, utilizzando anche YOLO per il compito di rilevamento. La componente AI rende disponibile l’informazione che il resto del software utilizza per interpretare la scena osservata dal robot.
Il lavoro sui modelli è rimasto collegato all’applicazione finale. Il rilevamento doveva alimentare il comportamento del sistema, perciò la sua integrazione nella pipeline video è stata parte del percorso di sviluppo insieme all’addestramento.
Ho sviluppato la parte software che usa l’informazione sui fasci di luce per determinare i movimenti del robot. Questo passaggio collega l’uscita del modello alla logica di controllo: la percezione diventa un ingresso per il comportamento motorio.
La gestione del movimento ha richiesto un coordinamento stretto con il lavoro sull’hardware. Il mio contributo comprende il software motorio e la sua relazione con la visione, all’interno di una soluzione in cui i due livelli devono funzionare insieme.
Il sistema è stato testato durante lo sviluppo. Nei test del progetto la latenza della componente sviluppata è stata portata a pochi millisecondi, con attenzione alla rapidità dell’elaborazione visiva e del collegamento con il comportamento richiesto al robot.
Dopo circa quattro mesi di lavoro è disponibile un MVP testato; il progetto è ancora in corso. Questa fase permette di verificare insieme rilevamento, decisione e coordinamento motorio, mentre prosegue il lavoro sul software e sulla sua integrazione con il robot.
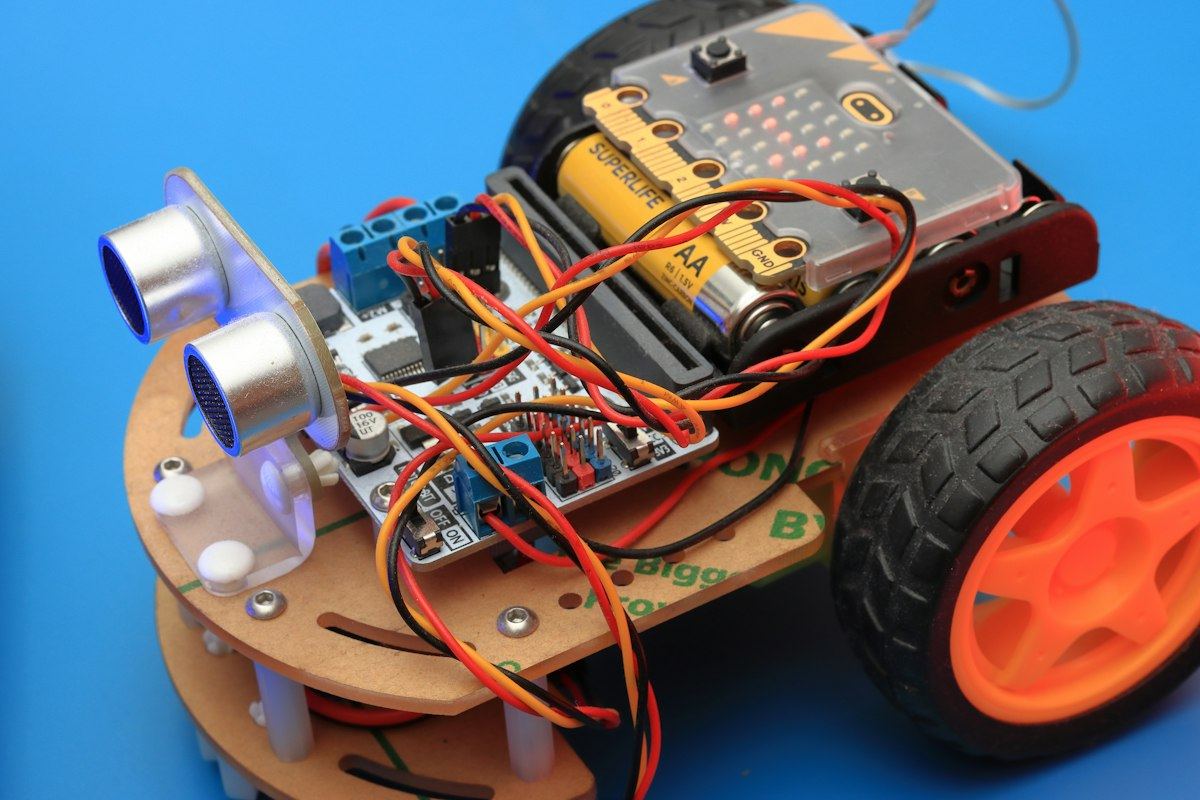
Il lavoro ha prodotto un MVP testato che collega la visione del robot al riconoscimento dei fasci di luce e al software di movimento. Il risultato comprende modelli addestrati e una pipeline applicativa che usa i rilevamenti per coordinare la componente motoria.
Il progetto è iniziato nel luglio 2026 e continua dopo circa quattro mesi di sviluppo. La latenza di pochi millisecondi riportata nei test descrive il lavoro sulla rapidità del sistema; lo stato attuale rimane quello di un MVP in evoluzione, sviluppato in collaborazione con il team hardware.
La latenza di pochi millisecondi descrive i test del progetto. L’MVP è testato e lo sviluppo prosegue insieme al team hardware.
Operativosistema in uso presso il cliente
Videosorveglianza AI per supermercati
Liveanalisi anche degli stream
Analisi AI delle partite di calcio
Descrivimi cosa vuoi ottenere e quali dati hai a disposizione. La prima call di 30 minuti è gratuita.